2026-07-24 13:12
星动 L7 物流仓储高灵巧拣选方案
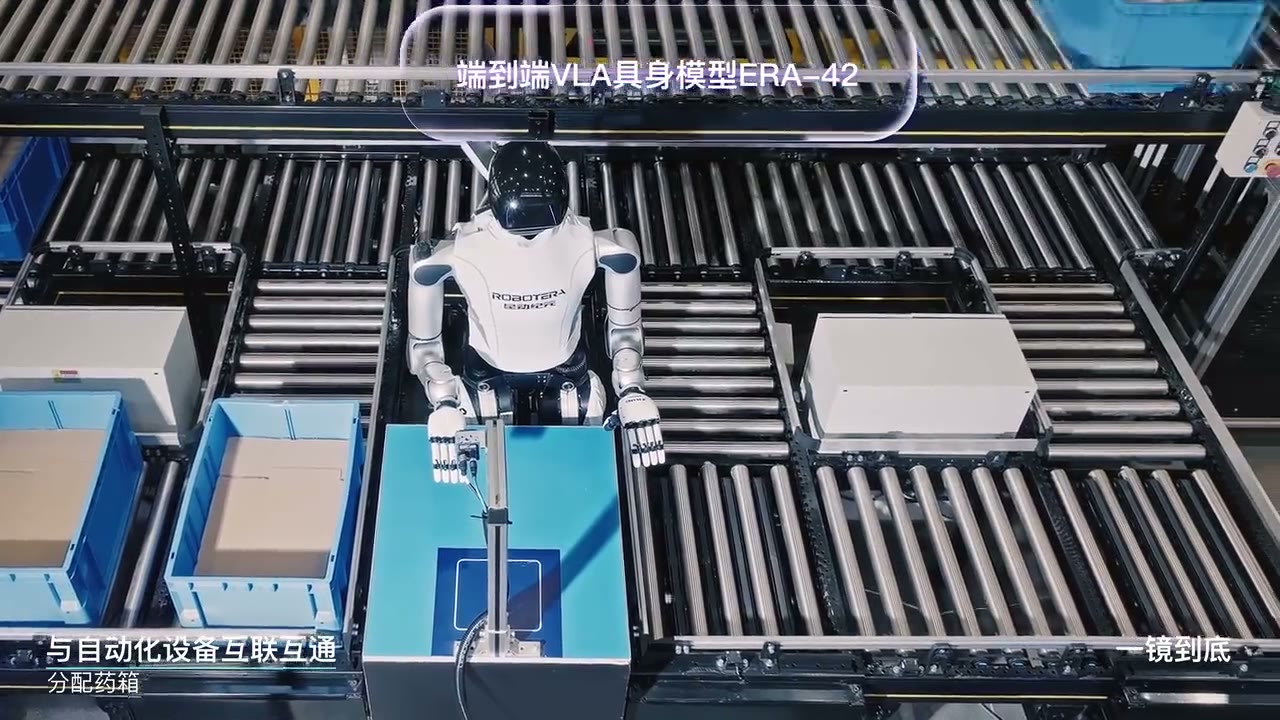
星动 L7 物流仓储方案结合 3 自由度腰部、XHAND 1 灵巧手与 ERA-42 端到端 VLA 模型,可覆盖下单、出库、拣选、扫码和装箱流程,并支持异形物料抓取、动态纠偏及数字孪生监控。
2026-07-24 13:12
星动 L7 物流仓储方案结合 3 自由度腰部、XHAND 1 灵巧手与 ERA-42 端到端 VLA 模型,可覆盖下单、出库、拣选、扫码和装箱流程,并支持异形物料抓取、动态纠偏及数字孪生监控。
2026-07-24 13:12
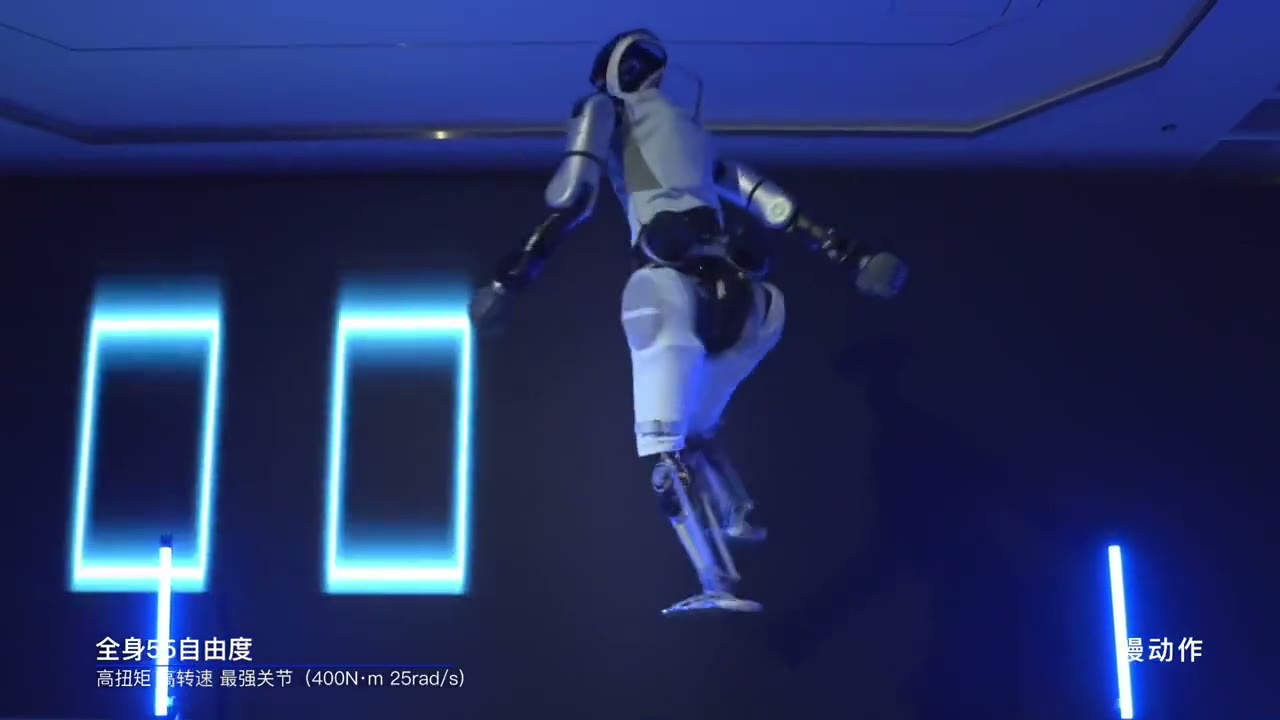
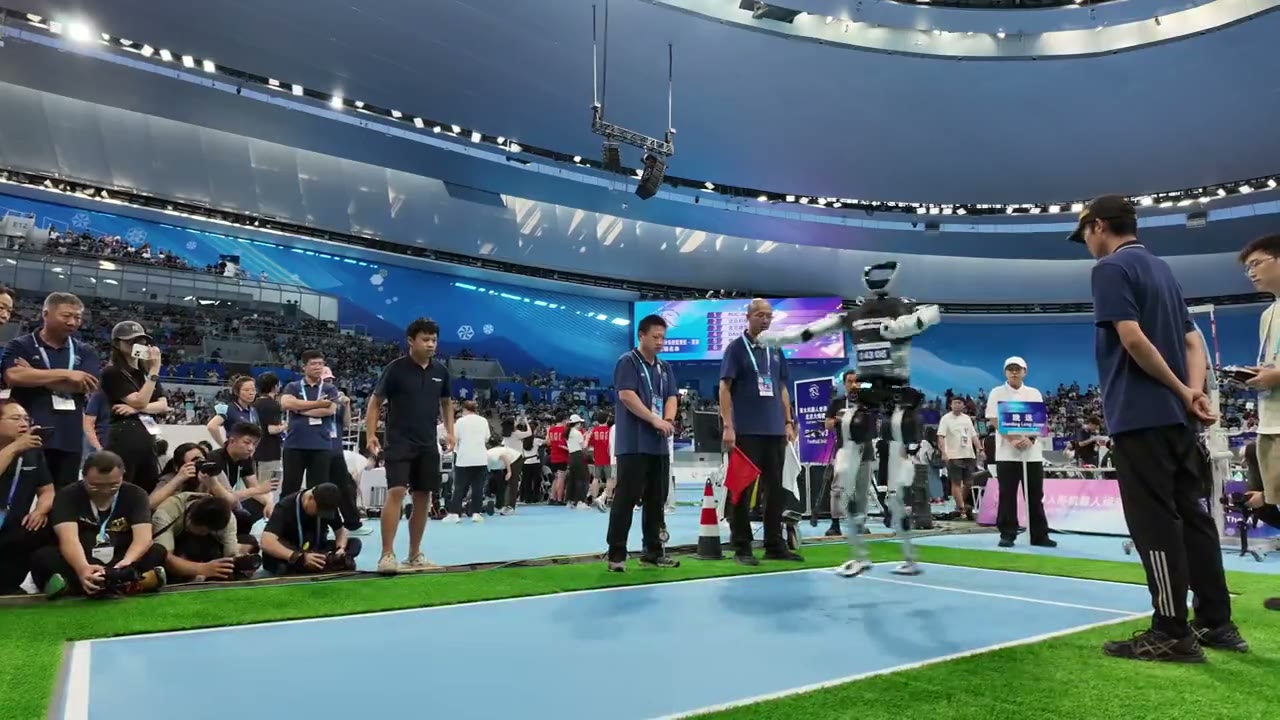
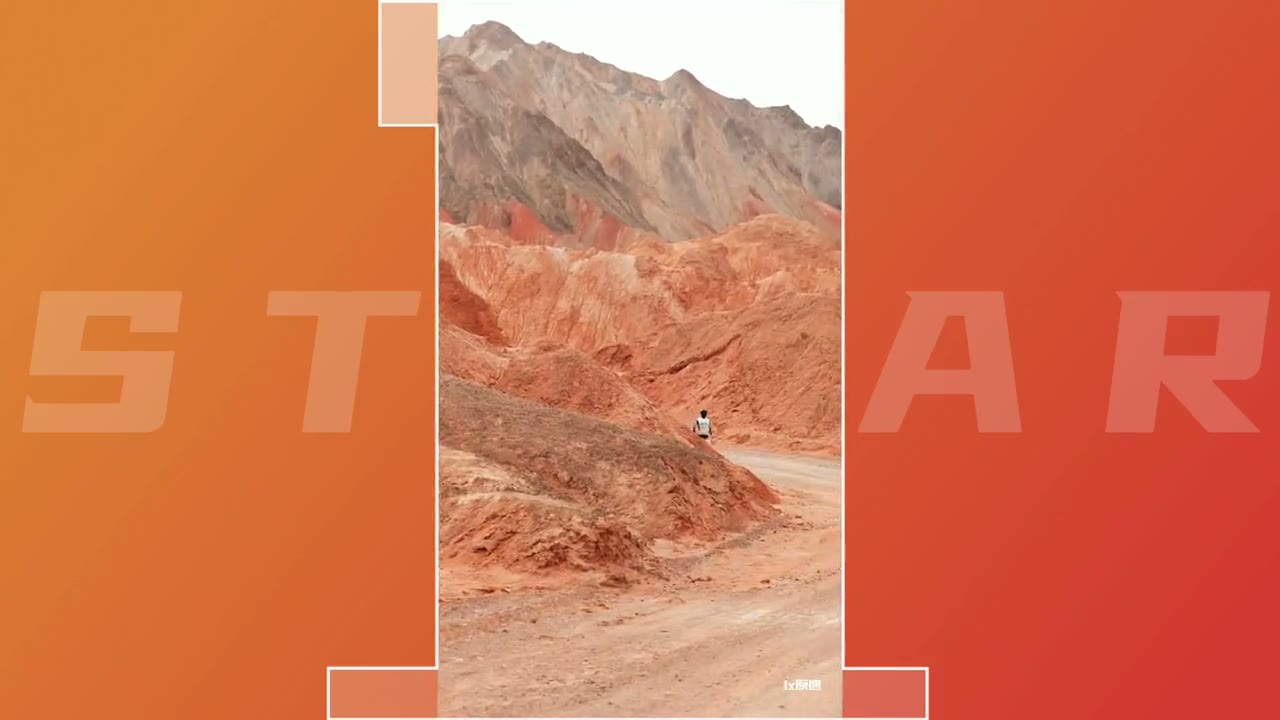
星动 L7 通过 ERA-42 相关运动控制能力完成长城攀登与戈壁奔跑测试,最高跑速达到 4 米/秒,用于验证人形机器人在复杂地形中的机动性与稳定性。
2026-07-24 13:12
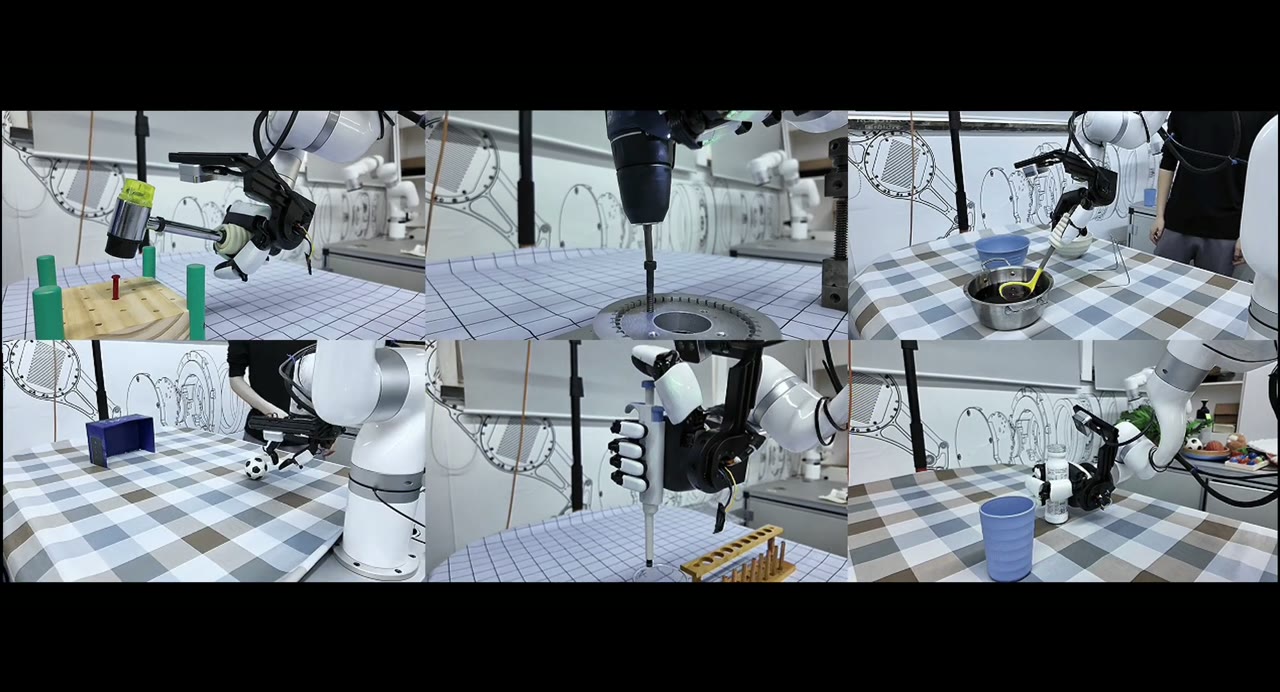
ERA-42 是星动纪元开发的端到端 VLA 具身模型,支持跨任务学习、跨本体迁移和高自由度操作,已在物流、制造和商业服务等场景落地。
2026-07-24 13:12
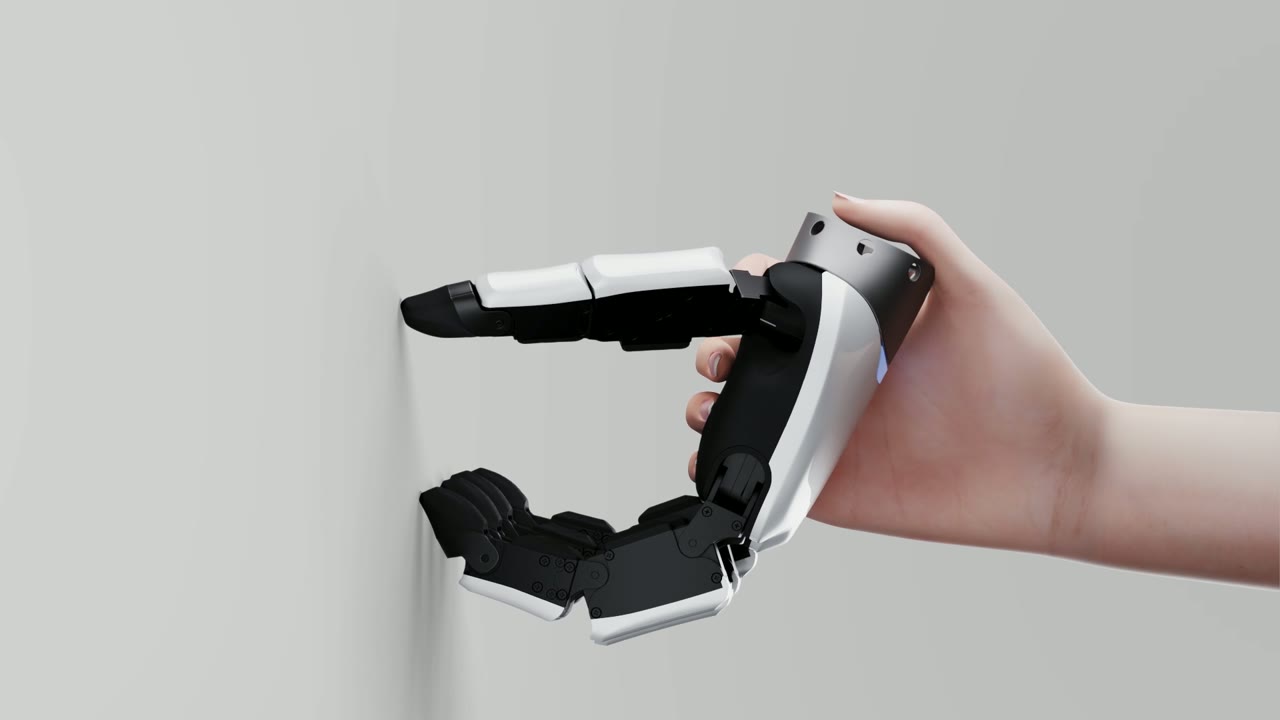
XHAND 1 PRO 的可反驱关节在负载工况下完成超过 20 万次循环测试,验证了关节的柔顺性、冲击承受能力和长期可靠性。
2026-07-24 13:12
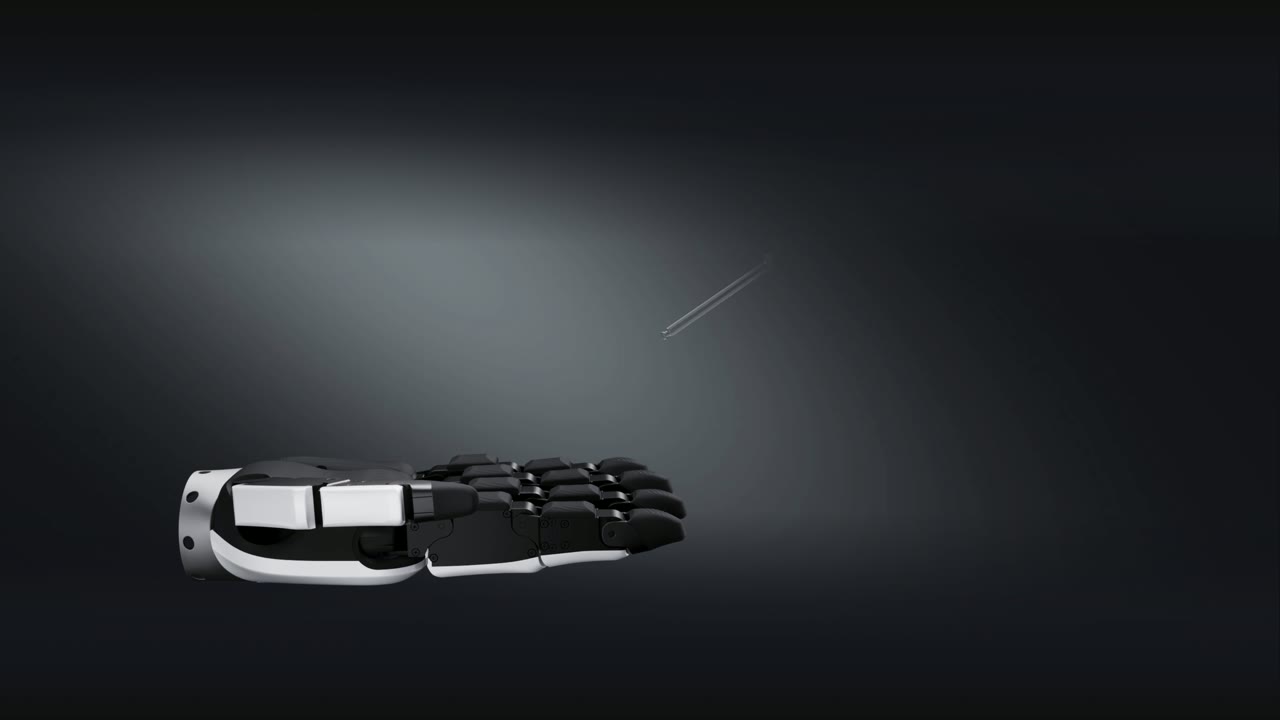
XHAND 1 PRO 搭载电容式压力传感器,覆盖 0.1 至 25 牛测力区间,分辨率达到 0.01 牛,并支持厘米级非接触预检测,可用于柔顺控制和抓取轨迹优化。
2026-07-24 13:12
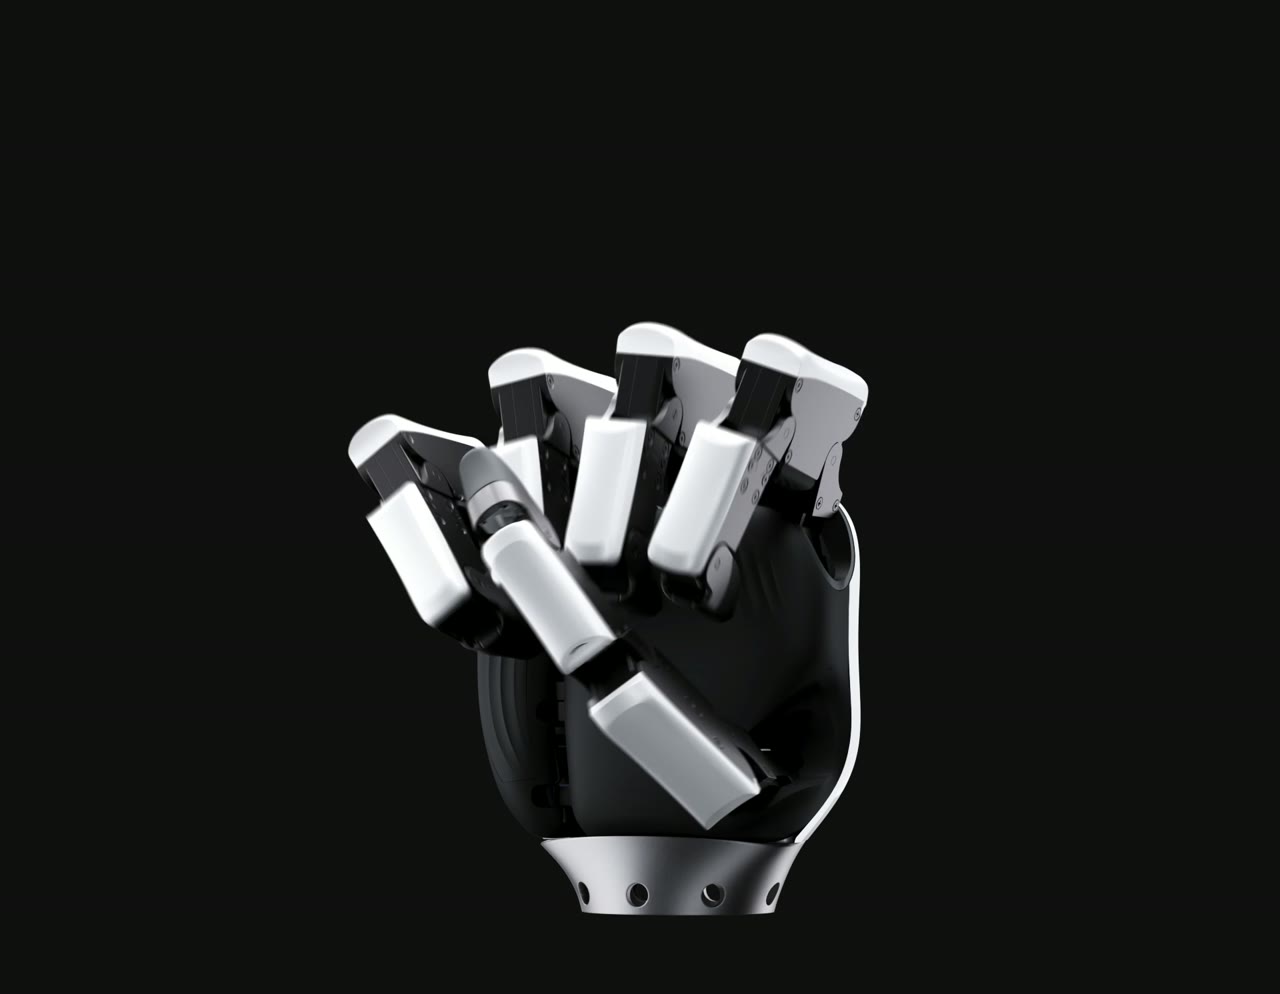
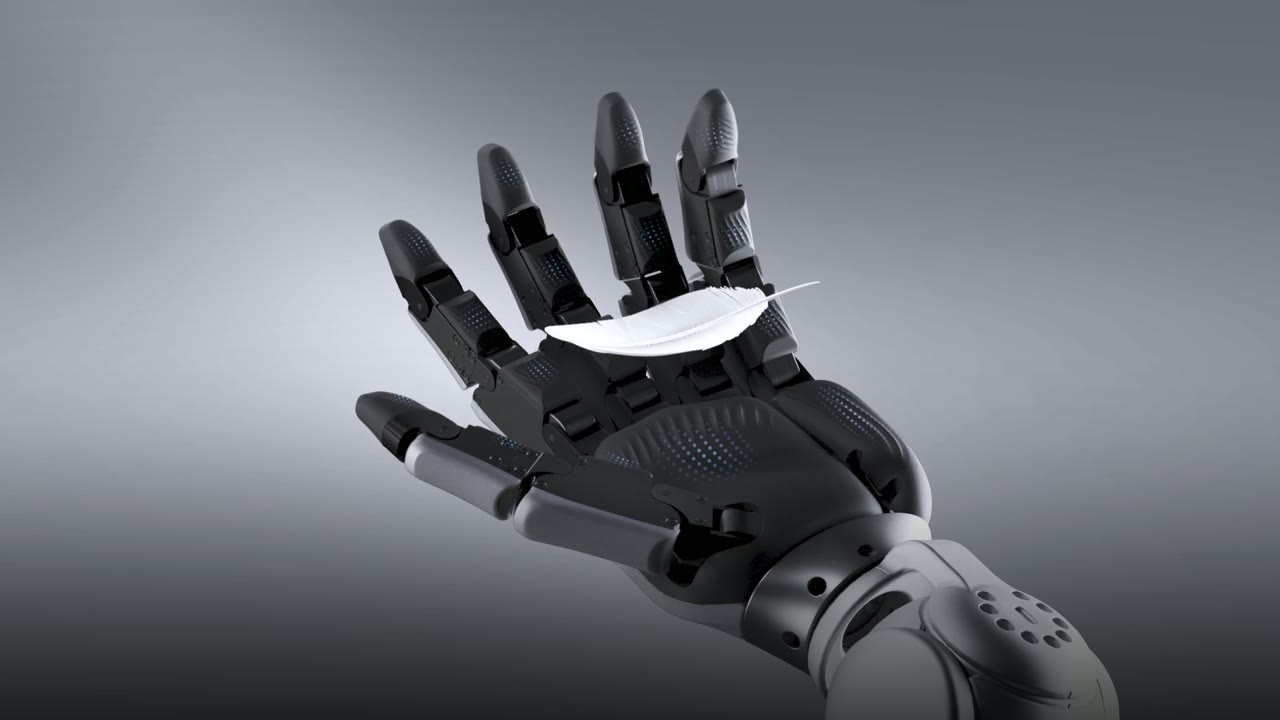
星动 XHAND 1 PRO 采用 21 个全主动自由度和全直驱设计,整手布置 18 个触觉传感器,覆盖指尖、指腹与掌心,可感知三维力,为科研、数据采集和高精度灵巧操作提供硬件基础。
2026-07-24 13:12
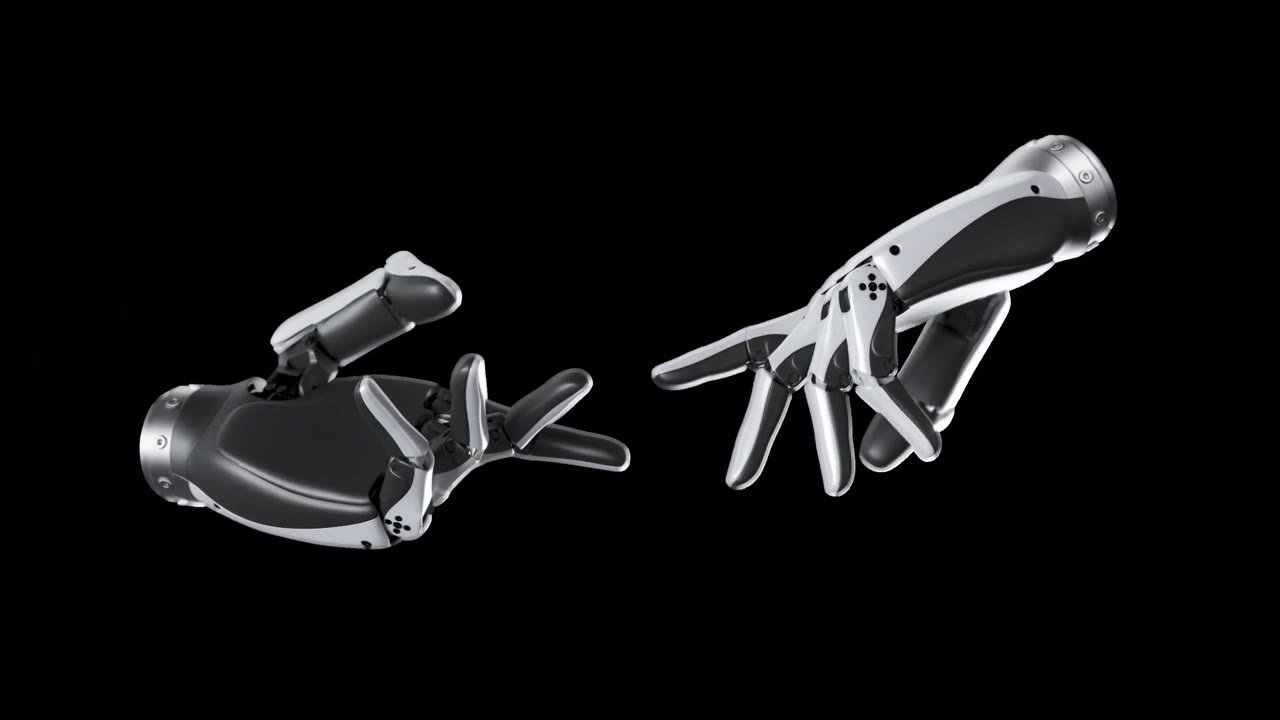
星动 XHAND 1 Lite 是纤细轻量的拟人灵巧手,具备 11 个自由度、快速响应和较强负载能力,可集成到轮式及人形机器人平台,用于服务操作、科研验证和数据采集。
2026-07-24 13:12
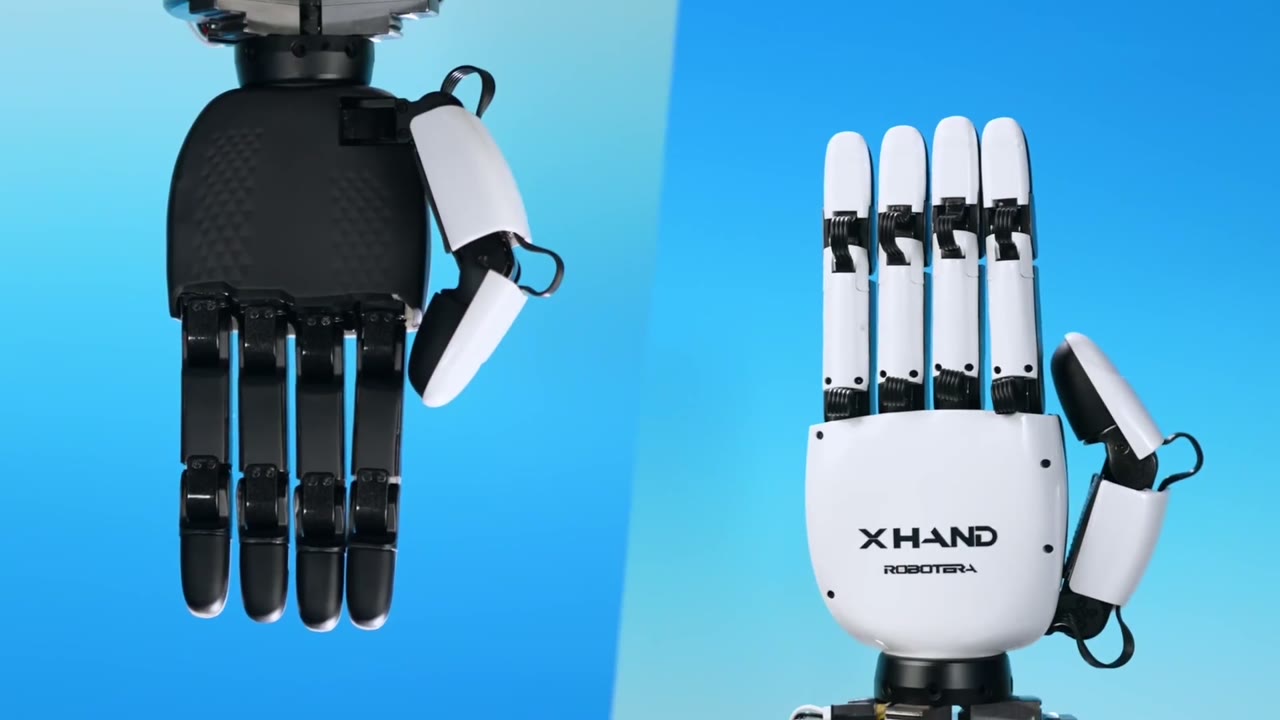
星动 XHAND 1 采用 12 个主动自由度和全直驱方案,支持四指对指、快速响应及高负载抓取,并提供 C++、Python、ROS 1 与 ROS 2 开发支持,适用于强化学习、遥操作和机器人灵巧操作研究。